


Z tego artykułu dowiesz się:
- Czym jest konstrukcja tensegralna i jak pozwala robotom naśladować ruchy trąby słonia?
- Jakie wyzwania inżynieryjne pokonano, by stworzyć elastyczne maszyny zdolne do współpracy?
- W jaki sposób nowy system chwytaków rozwiązuje kluczowy problem robotyki modułowej?
Dotychczasowa robotyka modułowa mierzyła się z poważnym ograniczeniem: większość systemów zdolnych do dokowania i układania się w nowe konfiguracje budowano ze sztywnych bloków, co znacząco zawężało ich zakres ruchów. Zespół z Wydziału Inżynierii Mechanicznej Uniwersytetu Stanowego Kolorado (CSU), kierowany przez prof. Jianguo Zhao, dokonał przełomu.
Setki współpracujących robo-trąb
Efektem prac naukowców są TeCoBots – rurkowate maszyny pozbawione tradycyjnych przegubów. Jak podaje magazyn „Nature Machine Intelligence”, kluczem do niezwykłej plastyczności nowych robotów jest konstrukcja tensegralna (ang. tensegrity). Sztywne pręty nie stykają się w niej na stałe, lecz są utrzymywane w odpowiedniej pozycji przez sieć napiętych linek. Dzięki temu korpus maszyny może się swobodnie wyginać, zapadać i płynnie zmieniać kształt – dokładnie tak, jak robi to macka ośmiornicy lub trąba słonia. Na obu końcach każdego modułu umieszczono precyzyjne chwytaki służące zarówno do manipulowania obiektami, jak i do szczepiania się z robotem-partnerem. Jak wyjaśnia prof. Zhao, zastąpienie stosowanych dotąd magnesów mechanicznymi chwytakami wyeliminowało problem rozłączania się elementów i zmniejszyło ryzyko ich niewspółosiowego połączenia. Pojedynczy TeCoBot potrafi działać samodzielnie: owija się wokół przedmiotów o różnych wymiarach lub porusza się po nierównym podłożu niczym wąż. W grupie moduły układają się w łańcuchy, pętle i rozgałęzienia, by wspólnie przenosić cięższe ładunki oraz pokonywać wyrwy w podłożu. O tym, że ten projekt sprawdza się, świadczą udane testy w laboratorium i w warunkach rzeczywistych.
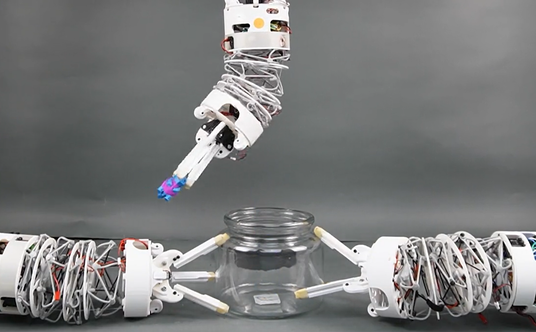
Pojedynczy TeCoBot potrafi działać samodzielnie: owija się wokół przedmiotów o różnych wymiarach lub porusza się po nierównym podłożu niczym wąż
Stworzenie tak elastycznej konstrukcji wymagało pokonania szeregu barier inżynieryjnych. Mahmud Hasan Saikot, doktorant na CSU i współautor publikacji, wskazuje, że jednym z najtrudniejszych problemów projektowych był dobór odpowiednich silników. Napędy musiały być wystarczająco małe, aby pozwalały na pełen zakres ruchów elastycznego korpusu, a zarazem mocne i niezawodne podczas długotrwałej pracy. Obecnie roboty są jeszcze pilotowane przez człowieka, ale zespół w czasie badań udowodnił już, że dwie jednostki potrafią samodzielnie się odnaleźć i połączyć. Kolejne cele badaczy to szybszy ruch maszyn, ich pełna autonomia oraz zdolność do współpracy z ludźmi.
Naukowcy udostępnili już oprogramowanie sprzętowe (firmware) oraz kod odpowiedzialny za autonomiczne dokowanie wizualne na licencji open source, co ma przyspieszyć rozwój tej technologii. Zdaniem twórców, TeCoBots mogą znaleźć zastosowanie w produkcji, eksploracji kosmosu oraz trudnych akcjach poszukiwawczo-ratowniczych.
– W przyszłości możemy sobie wyobrazić w większości autonomiczne zespoły liczące dziesiątki, a nawet setki takich robotów, połączonych ze sobą za pomocą szczypiec, które przemieszczają się w wybrane miejsce, a następnie rozmieszczają się, by wykonać określone zadanie – prognozuje Mahmud Hasan Saikot.
Czytaj więcej

Enceladus, a więc skuty lodem, szósty pod względem wielkości naturalny satelita Saturna, będzie celem przyszłej misji kosmicznej NASA. Znajdzie się...
Wężowe konstrukcje podbiją kosmos?
Projekt z Kolorado wpisuje się w szerszy trend budowy elastycznych robotów inspirowanych naturą, które coraz śmielej wkraczają do najbardziej wymagających sektorów. Przykład? Opracowywany przez Laboratorium Napędów Odrzutowych NASA czterometrowy, dziesięciosegmentowy robot-wąż EELS (Exobiology Extant Life Surveyor), planowany na misję na Enceladusa (skuty lodem księżyc Saturna). Autonomiczna maszyna wyposażona w kamery i czujniki ma przedostać się przez wąskie szczeliny lodowe do ukrytych pod powierzchnią oceanów, by pobierać próbki wody, badać cechy hydrogeologiczne globu oraz szukać śladów życia i przydatności tamtejszego środowiska do zamieszkania przez człowieka. Równie zaawansowane wężowe konstrukcje pracują już w przemyśle naftowym i gazowym, gdzie sześciometrowy robot Eelume strzeże podmorskiej infrastruktury, przebywając w stacji dokującej na głębokości do 500 metrów przez pół roku bez wynurzania. Maszyna pokonuje do 20 km, utrzymuje pozycję w silnych prądach morskich i samodzielnie wymienia części korpusu – od narzędzi do obsługi zaworów po szczotki czyszczące rury, co pozwala zaoszczędzić setki tysięcy dolarów względem operacji prowadzonych ze statków z pełną załogą.
W medycynie rewolucję w ciągu najbliższej dekady zapowiada natomiast zdalnie sterowany, pięciometrowy robot COBRA o średnicy ołówka (9 mm), stworzony przez zespół prof. Dragosa Axinte z Uniwersytetu w Nottingham. Urządzenie zaprojektowane pierwotnie do naprawy silników odrzutowych i elektrowni jądrowych ma trafiać do szpitali. Cel? Wsparcie przy chirurgii raka gardła oraz chirurgii urazowej, gdzie jego zdolność do prześlizgiwania się przez ciasne zakręty ludzkiego organizmu ograniczy cięcie tkanek.


